矿物加工浮选机组三维扫描数字化
发布时间:2026-11-06 10:39:34/ 访问次数:0
在矿物加工的浮选工艺段,浮选机组通常由多台浮选机串联或并联排列组成。每台单机包含复杂的槽体、搅拌机构、充气装置及泡沫刮板,而机组之间又通过矿浆溜槽、中矿返回管和操作平台紧密耦合。当企业面临机组扩容、单机替换或智能浮选控制系统升级时,往往发现早期的二维图纸与现场几十台设备联动后的真实空间产生了巨大偏差,导致安装干涉或通道受阻。矿物加工浮选机组三维扫描数字化的核心目标,是利用高精度的三维激光扫描仪,将整条浮选机组从单机几何特征到产线级空间拓扑进行1:1精准复刻,为企业建立一份可长期复用的空间数据资产。
一、 工况适配
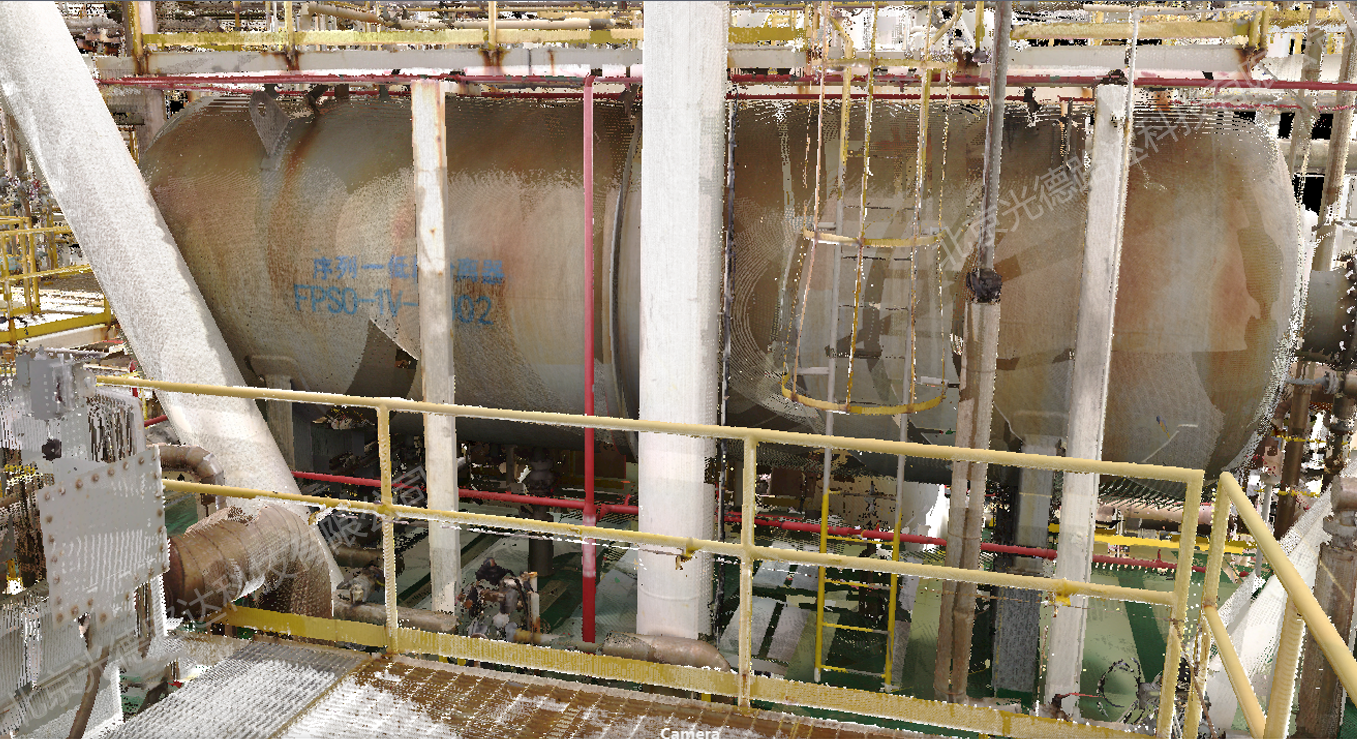
浮选机组的扫描环境具有典型的矿业特征。槽内矿浆翻涌,泡沫层上方弥漫着药剂挥发的水汽与矿尘,运转中的搅拌机构震动明显。我们采用专业的三维激光扫描仪进行非接触式采集。该设备的测距机制基于光频波段,天然免疫选矿厂大型电机产生的强电磁干扰。针对空气中的水雾和泡沫飞溅,设备能有效过滤虚假反射信号。技术人员在安全的检修走道上即可完成对整条机组线的数据采集,不影响浮选作业的正常进行。
二、 产线平差
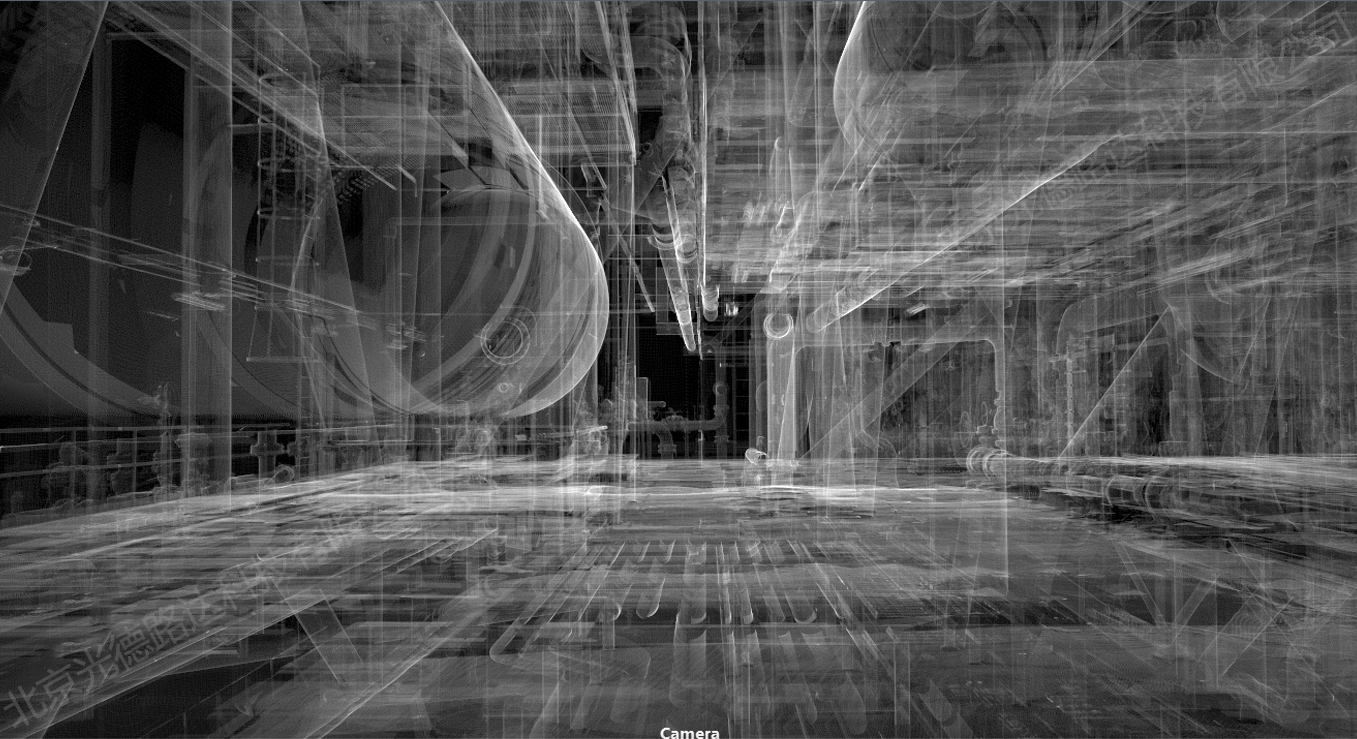
浮选机组数字化的核心难点不在于单机,而在于整条产线尺度的空间一致性。如果仅靠软件对几十个站点进行自动拼接,首端浮选机与末端浮选机之间极易产生空间漂移,导致溜槽接口和返回管道对不上。我们的技术路径是:沿机组线布设全局控制靶标,将所有独立站点的点云强制约束到统一的绝对坐标系中。这种处理方式确保了即便在数十米长的机组线上,任意相邻设备之间的接口标高和相对位置关系都能保持在毫米级的一致尺度。
三、 干涉校验
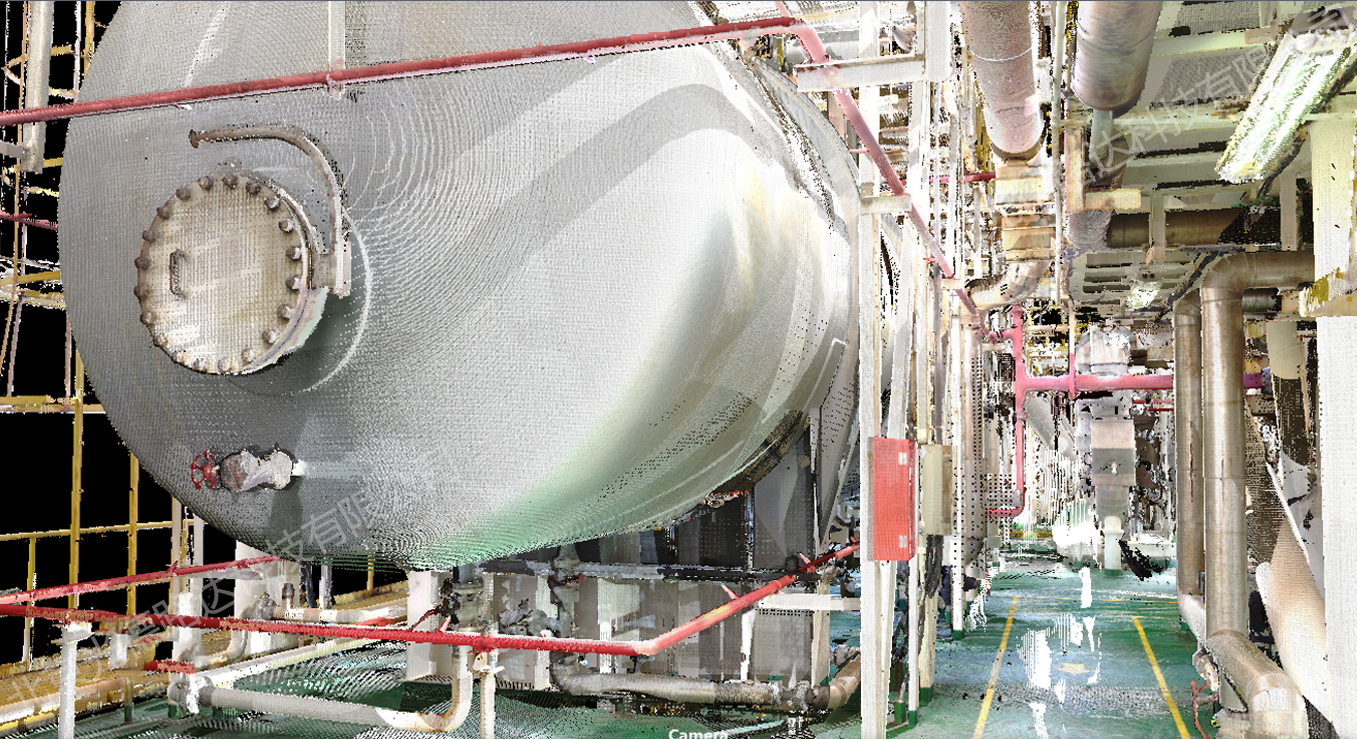
高精度点云模型导入工程设计软件后,可作为绝对真实的边界条件。在规划更换某台老旧浮选机时,新设备的溜槽出口标高与相邻设备入口的高度差、新敷设管道的转弯半径与原有桥架的空间关系,均可直观呈现。设计人员可以在虚拟空间中提前修改方案,避免在停产检修期间因物理空间干涉而临时切割管道,大幅保障了技改项目的实施效率。
四、 运维锚定
浮选机组的智能化运维需要真实的空间参照。基于高精度三维模型,可以精准计算各台浮选机上方检修吊装轨道的净空余量,以及相邻槽体之间的安全通行距离。此外,将各单机的设备台账、运行状态数据与三维模型进行空间锚定,能够为后续的智能巡检系统提供最基础的立体空间导航底图。
五、 资产沉淀
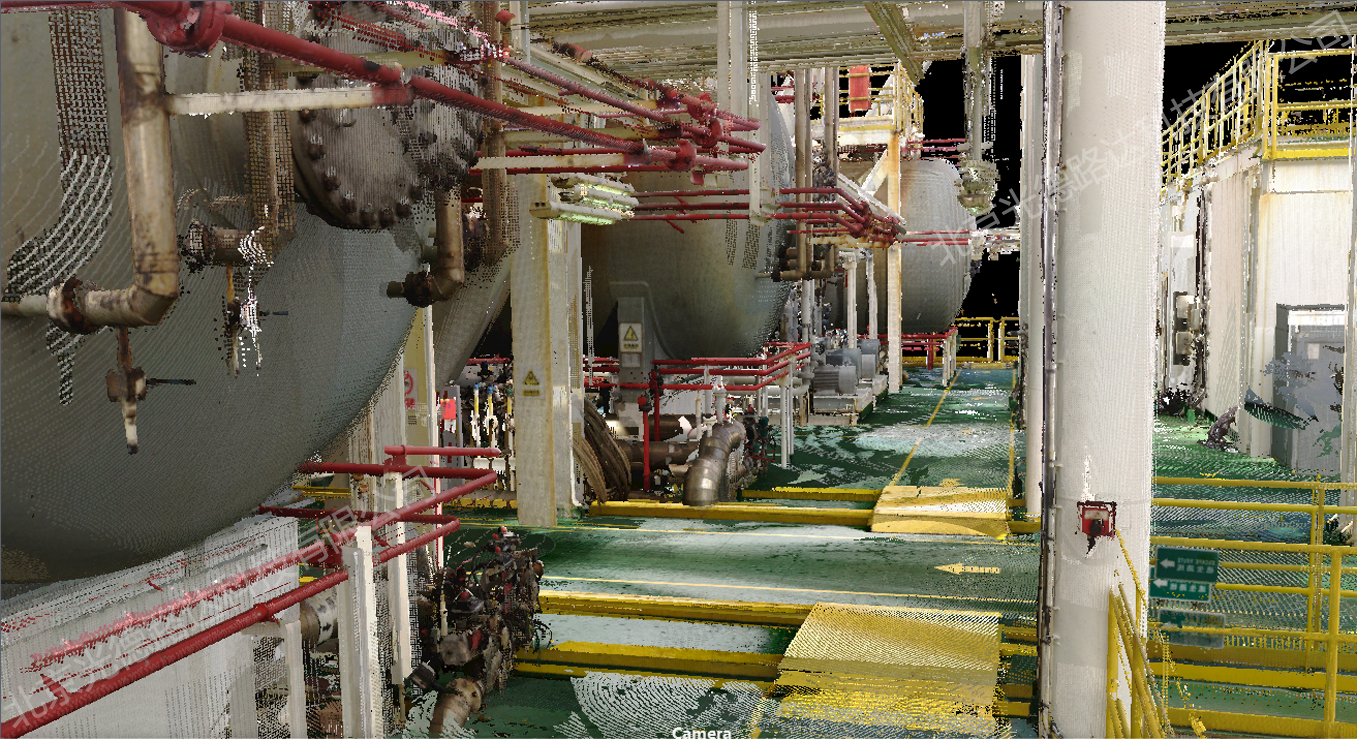
三维激光扫描获取的机组数据,是企业数字矿山建设的重要底层资产。在未来的产线扩建、工艺改造或数字孪生平台搭建中,该模型均可作为核心的空间参考基准,打通设计、施工与运维阶段的数据壁垒。